Полное описание
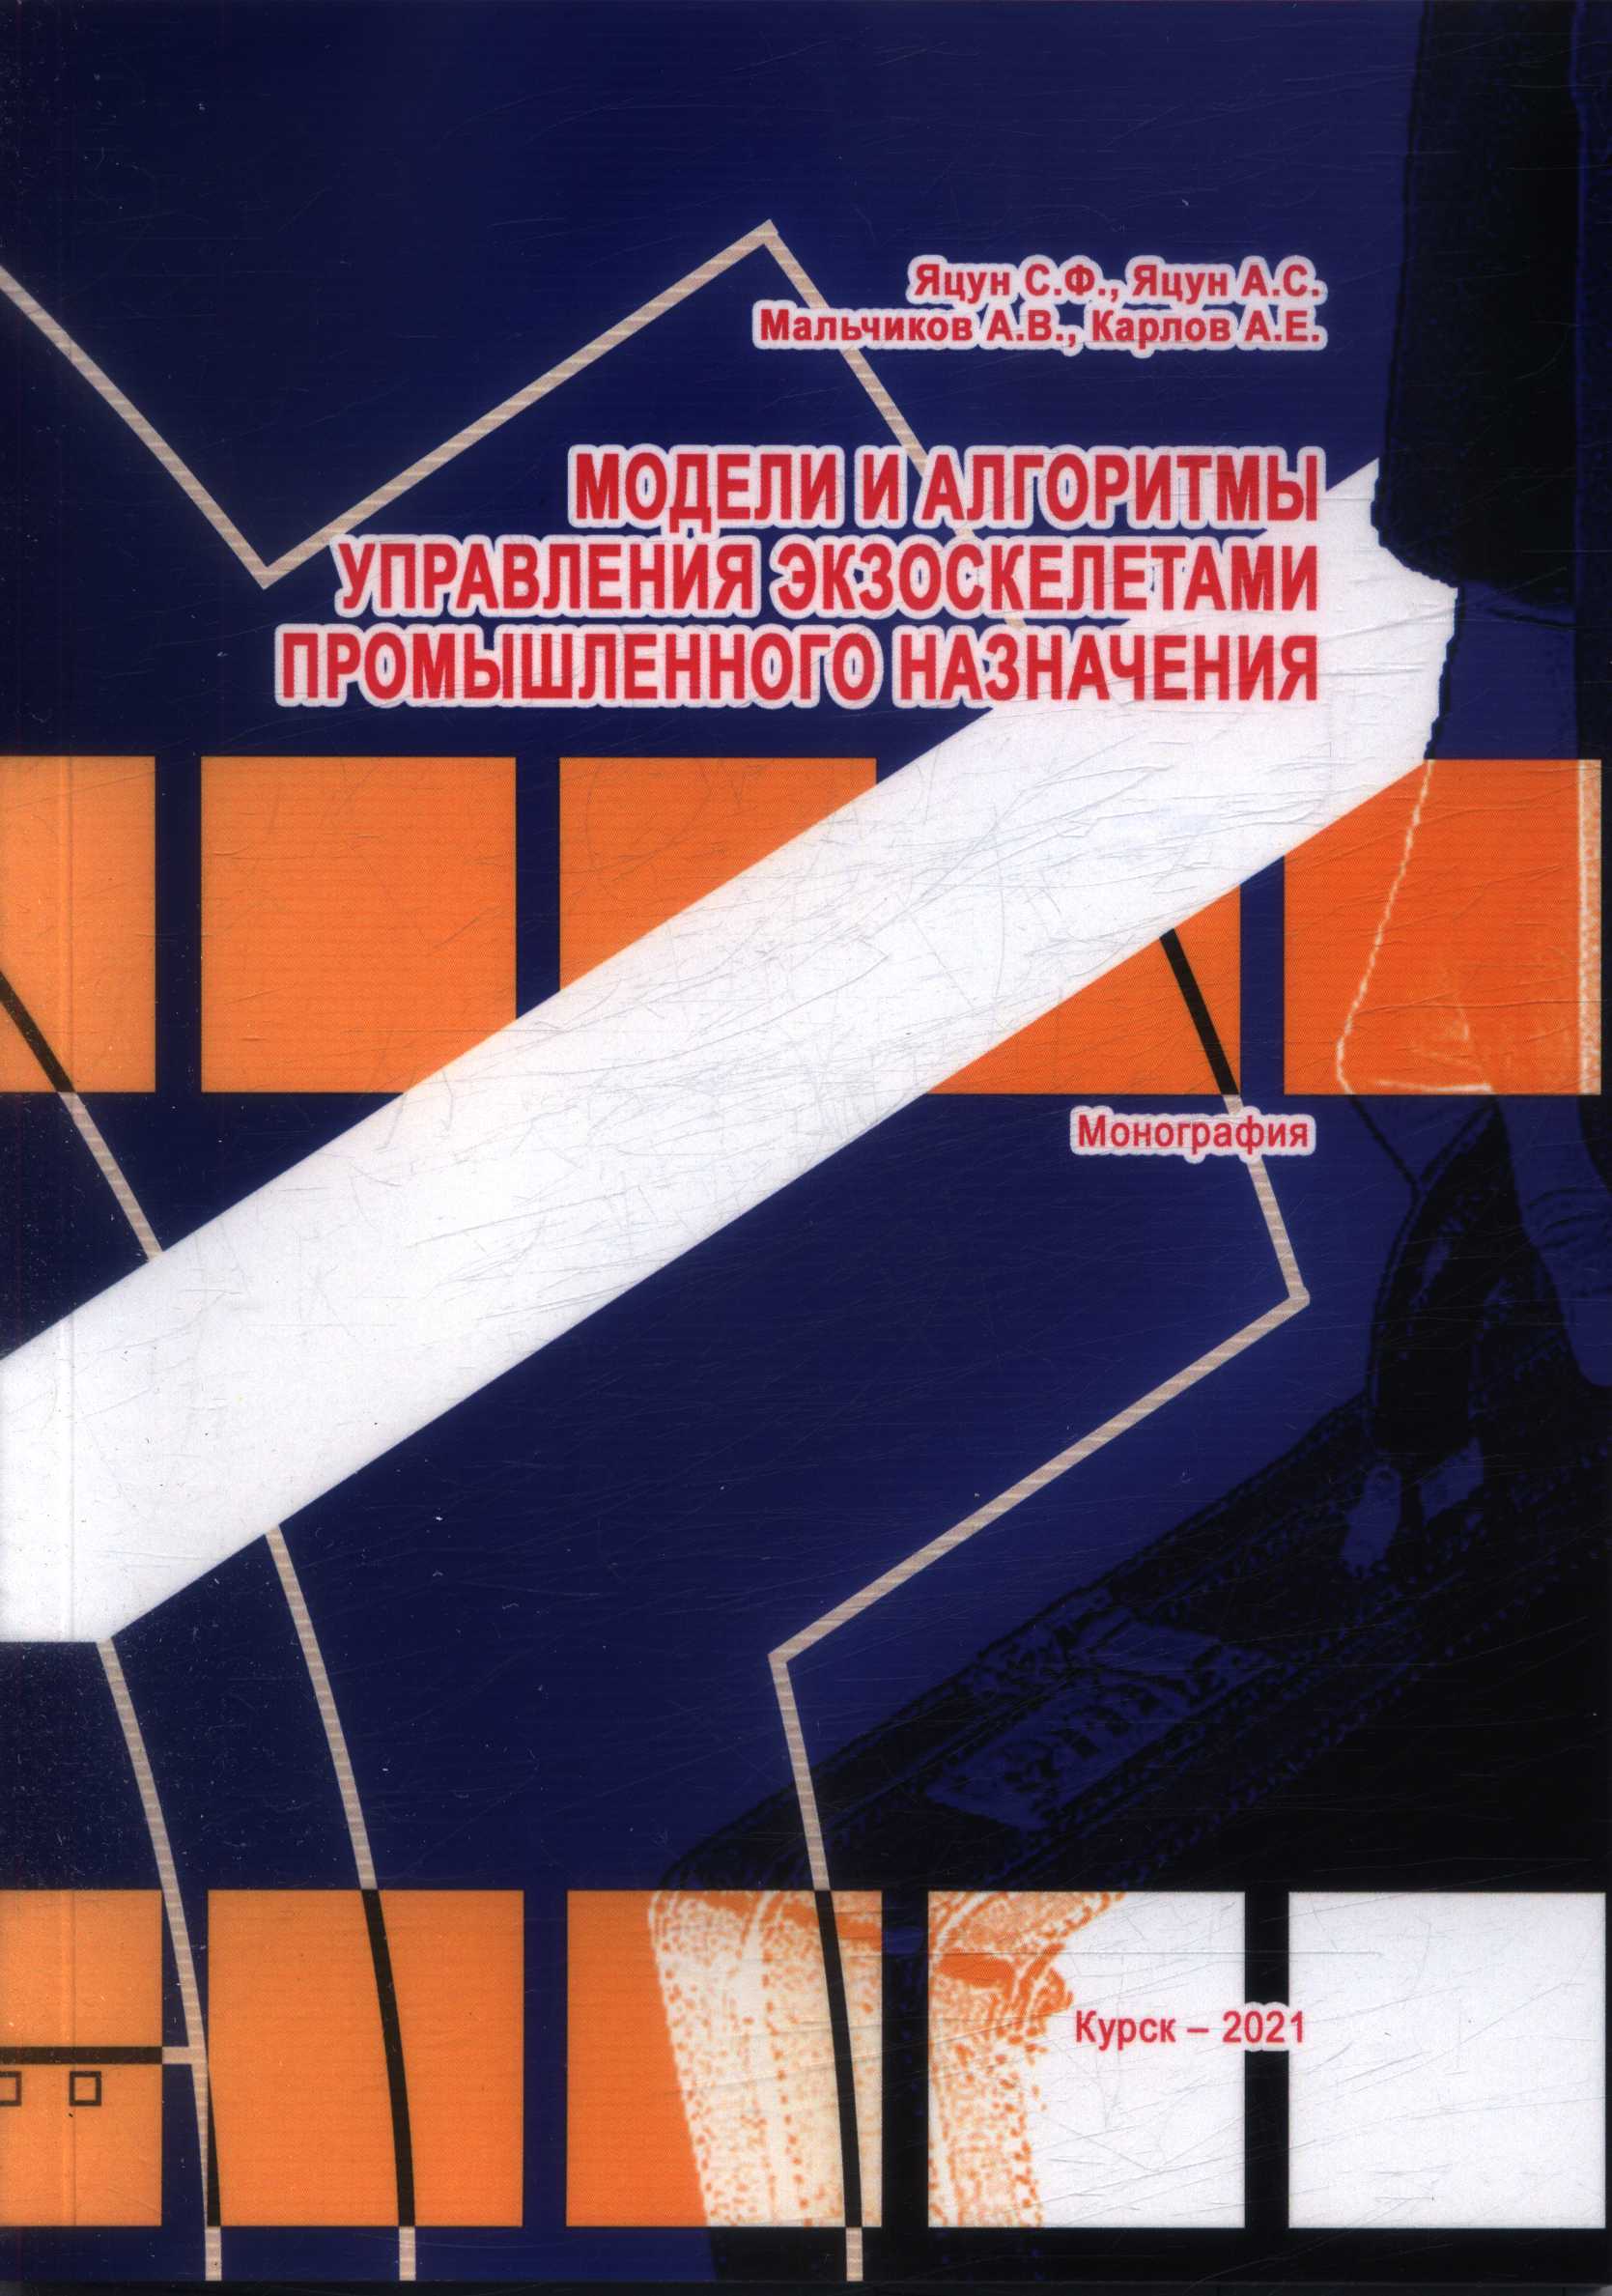
Модели и алгоритмы управления экзоскелетами промышленного назначения : монография / Яцун С. Ф., Яцун А. С., Мальчиков А. В., Карлов А. Е. - Курск : Юго-Западный гос. ун-т, 2021. - 142 с. : ил. - Библиогр.: с. 133-142 (89 назв.). - 500 экз. -
ISBN 978-5-907512-38-2. - Текст (визуальный) : непосредственный.
ГРНТИ УДК 34.53 612.76 55.30 007.52
Рубрики: Биомеханика
Робототехника
Кл.слова (ненормированные): БИОТЕХНИЧЕСКАЯ ШАГАЮЩАЯ СИСТЕМА -- МАТЕМАТИЧЕСКИЕ МОДЕЛИ -- РОБОТИЗИРОВАННЫЕ ПРОМЫШЛЕННЫЕ ЭКЗОСКЕЛЕТЫ -- СИСТЕМЫ УПРАВЛЕНИЯ -- ЧЕЛОВЕКО-МАШИННАЯ СИСТЕМА -- ЭКСПЕРИМЕНТАЛЬНЫЕ ИССЛЕДОВАНИЯ
Аннотация: Монография посвящена разработке роботизированных промышленных экзоскелетов, которые существенно увеличивают силовые возможности человека, при этом уровень функционального напряжения организма снижается. Этот эффект достигается в том случае, когда оператор и экзоскелет образуют интегрированную человеко-машинную систему (ЧМС), эффективность работы которой, определяется степенью согласованности и синхронности движения элементов. Система, состоящая из оператора, экзоскелета и человеко-машинный интерфейс (ЧМИ) в работе получила название биотехническая шагающая система (БТШС). Для создания таких систем, необходимо решить задачи, связанные с разработкой структуры, математических моделей и алгоритмов управления движением БТШС, которые в настоящий момент остаются не достаточно разработанными, что сдерживает развитие этих перспективных ЧМС.
Доп. точки доступа: Яцун, Сергей Федорович
Яцун, Андрей Сергеевич
Мальчиков, Андрей Васильевич
Карлов, Андрей Евгеньевич
Держатели документа: Государственная публичная научно-техническая библиотека России : 123298, г. Москва, ул. 3-я Хорошевская, д. 17 (Шифр в БД-источнике (KATBW): Д10-21/97310)
Шифр в сводном ЭК: 32d5d3e30392d55cfe64cd7bcc1763cc
Модели и алгоритмы управления экзоскелетами промышленного назначения : монография / Яцун С. Ф., Яцун А. С., Мальчиков А. В., Карлов А. Е., 2021. - 142 с. - Текст (визуальный) : непосредственный. Промышленные экзоскелеты: моделирование, проектирование, управление : монография / С. Ф. Яцун, А. В. Мальчиков, А. С. Яцун, Е. Н. Политов, 2021. - 166 с. - Текст (визуальный) : непосредственный. Мониторинг гидросферы роботизированными средствами : монография / С. В. Ефимов, А. С. Яцун, С. Ф. Яцун, С. И. Князев, 2021. - 132 с. - Текст (визуальный) : непосредственный. Карлов, Андрей Евгеньевич. Модели и алгоритмы управления для биотехнических шагающих систем с гравитационным компенсатором : специальность 2.3.1. Системный анализ, управление и обработка информации (технические науки): автореферат диссертации на соискание ученой степени кандидата технических наук / Карлов Андрей Евгеньевич, 2021. - 20 с. - Текст : непосредственный. Яцун, Сергей Федорович. Проектирование мехатронных и робототехнических систем : учебное пособие / С. Ф. Яцун, А. В. Мальчиков, Е. Н. Политов, 2021. - 169 с. - Текст (визуальный) : непосредственный. Яцун, Сергей Федорович. Основы автоматизированного проектирования мехатронных и робототехнических систем : учебное пособие / С. Ф. Яцун, П. А. Безмен, Е. Н. Политов, 2021. - 193 с. - Текст (визуальный) : непосредственный. Яцун, Сергей Федорович. Основы механики : Учебное пособие / Юго-Западный государственный университет, 2022. - 248 с. - Текст : электронный. Летательные аппараты с машущим крылом в экологическом мониторинге : монография / С. Ф. Яцун, С. В. Ефимов, О. В. Емельянова [и др.]; под редакцией С. Ф. Яцуна, 2023. - 163 с. - Текст (визуальный) : непосредственный. Моделирование системы управления исполнительных звеньев реабилитационного экзоскелета с учетом эффекта спастичности / С. Ф. Яцун, А. В. Мальчиков, А. А. Постольный, А. С. Яцун. - Текст : непосредственный // Известия Юго-Западного государственного университета : научный рецензируемый журнал / Юго-Западный государственный университет (Курск). - Курск. - 2021. - Т. 25 N 3. - с. 103-119 Мобильные робототехнические комплексы : сборник / С. А. Мосиенко, А. В. Пархоменко, А. И. Богомолов [и др.], 2014. - 118 с. - Текст : непосредственный. Хуссейн Д.М. Гетерогенные висмутсодержащие системы и их использование в качестве химических сенсоров : специальность 02.00.02 "Аналитическая химия" : автореферат диссертации на соискание ученой степени канд. хим. наук / Д. М. Хуссейн, 2001. - 24 с. - Текст : непосредственный. Поздняков О.И. Электропривод промышленных роботов / О. И. Поздняков, 1990. - 116 c. - Текст : непосредственный. Computer vision / Ed.:R.Kasturi, R.C.Jain. Vol. 1 : Principles, 1991. - IX,709 p. p. - Текст : непосредственный. Computer vision / Ed.:R.Kasturi, R.C.Jain. Vol. 2 : Advances and applications, 1991. - IX,709 p. p. - Текст : непосредственный. Computer vision and graphics / SpringerLink (Online service), 2009 r=on-line. - Текст : электронный. Хаметов Р.К. Моделирование системы измерения малых расстояний с помощью пассивного датчика : специальность 05.13.18 "Математическое моделирование,численные методы и комплексы программ" : диссертация на соискание ученой степени канд. техн. наук / Р. К. Хаметов, 2007. - 16 с. - Текст : непосредственный. Юревич Е.И. Роботы ЦНИИ РТК на Чернобыльской АЭС и развитие экстремальной робототехники / Е. И. Юревич, 2004. - 264 с. - Текст : непосредственный. Computer vision - ECCV 2008 / SpringerLink (Online service), 2008 r=on-line. Computer vision -ECCV 2008 / SpringerLink (Online service), 2008 r=on-line. Physics of automatic target recognition / SpringerLink (Online service), 2007 r=on-line Филонов И.П. Проектирование схем технологических машин и манипуляторов : Учеб. пособие для студентов машиностроит. спец.:В 11-ти ч. Ч. 11 : Кинематика и динамика манипуляторов в примерах, 1995. - 79 c. - Текст : непосредственный. Бегун П.И. Прикладная механика роботов / П. И. Бегун, Ю. А. Шукейло, 1994. - 91 c. - Текст : непосредственный. Юревич Е.И. Сенсорные системы в робототехнике : выставочные материалы / Е. И. Юревич, 2013. - 100 с. - Текст : непосредственный. МНТК "Робот" / СССР. Ком. по науке и технике, 1990. - 28 с. - Текст : непосредственный. Ковальчук А.К. Управление исполнительными системами двуногих шагающих роботов. Теория и алгоритмы / А. К. Ковальчук, Д. Б. Кулаков, С. Е. Семенов, 2007. - 158 с. - Текст : непосредственный. Обзор моделей двуногих шагающих роботов / А. К. Ковальчук, И. М. Ахметов, В. М. Егоров [и др.], 2007. - 151 с. - Текст : непосредственный. Никифоров С.О. Быстродействующие циклоидальные манипуляторы / С. О. Никифоров, И. Б. Челпанов, В. В. Слепнев, 1996. - 111 с. - Текст : непосредственный. Алисейчик А.П. Методика исследования динамической комфортабельности движения многоколесного мобильного робота / А. П. Алисейчик, В. Е. Павловский, 2010. - 27 с. - Текст : непосредственный. Advances in visual computing / SpringerLink (Online service), 2006 r=on-line. - Текст : электронный. Показать все результаты Юревич Е.И. Основы робототехники / Е. И. Юревич, 2005. - 401 с. - Текст : непосредственный. Юревич Е.И. Основы робототехники / Е. И. Юревич, 2005. - 1 o=электрон. опт. диск (CD-ROM). - Текст : электронный. Юревич, Евгений Иванович. Основы робототехники : учебное пособие / Е. И. Юревич, 2010. - 359 с. - Текст : непосредственный. Клочков Б.Н. Неосесимметричные нелинейные колебания вязкоупругого тонкостенного сосуда под действием потока жидкости / Б. Н. Клочков, Е. А. Кузнецова, 1999. - 23 с. - Текст : непосредственный. Попов А.П. Локомоторная функция и параметры саркомера / А. П. Попов, 2003. - 23 с. - Текст : непосредственный. Овчинников А.О. Гидро- и пневмодинамика в робототехнике : учебное пособие / А. О. Овчинников, 2007. - 84 с. - Текст : непосредственный. Костров Б.В. Искусственный интеллект и робототехника : монография / Б. В. Костров, В. Н. Ручкин, В. А. Фулин, 2008. - 224 с. - Текст : непосредственный. Щипицын А.Г. Система биомеханической стимуляции мышц человека кинематический и динамический анализ / А. Г. Щипицын, Л. Ю. Ус, 1997. - 74 с. - Текст : непосредственный. Оценка экономической эффективности робототехники : выставочные материалы / Т. П. Любанова, Л. В. Мясоедова, А. Е. Сафронов, Н. А. Кущий, 2015. - 54 с. - Текст : непосредственный. Wissenschaftliche Berichte / FZKA. 7104 : Biomechanische Beschreibung der Baumwurzel und ihre Verankerung im Erdreich : Diss. / P.M@:uller, 2005. - VI, 100 S. - Текст : непосредственный. Корендясев А.И. Теоретические основы робототехники : в 2 кн. Кн. 2, 2006. - 376 с. - Текст : непосредственный. Лицевая сторона карточки Обратная сторона карточки
Лицевая сторона карточки Обратная сторона карточки
Лицевая сторона карточки Обратная сторона карточки
Лицевая сторона карточки Обратная сторона карточки
Лицевая сторона карточки Обратная сторона карточки
Лицевая сторона карточки Обратная сторона карточки
Лицевая сторона карточки Обратная сторона карточки
Лицевая сторона карточки Обратная сторона карточки
Лицевая сторона карточки Обратная сторона карточки
Показать все результаты Методика комплексной оценки функциональных состояний работающего человека / Всероссийский науч.-исследовательский ин-т технической эстетики, 2014. - 120 с. - Текст : непосредственный. Work after 45? : Proc.from a scientific conf.held in Stockholm 22-25 Sept.,1996 / Ed.:A.Kilbom et al. Vol. 2, 1997. - 159-299 p. p. - Текст : непосредственный. Николаев Д.А. Моделирование и управление мультиагентными системами методами идемпотентной алгебры / Д. А. Николаев, 2013. - 16 с. - Текст : непосредственный. Лещинский В.П. Конструирование роботов и манипуляторов / В. П. Лещинский, 1997. - 94 с. - Текст : непосредственный. Актуальные вопросы координации сомато-сенсорных и вегетативных функций при трудовой деятельности : сборник научных трудов / Тверской гос. ун-т, 1996. - 148 с. - Текст : непосредственный. Mellodge P. Model abstraction in dynamical systems: application to mobile robot control / P. Mellodge, P. Kachroo, 2008 r=on-line. - Текст : электронный. Грязева Е.Д. Идентификация механических характеристик моделей мышц по результатам упражнений на тренажерах / Е. Д. Грязева, 2007. - 20 с. - Текст : непосредственный. Юревич, Евгений Иванович. Основы робототехники : учебное пособие / Е. И. Юревич, 2010. - 359 с. - Текст : непосредственный. Simms C. Pedestrian and cyclist impact / C. Simms, D. Wood, 2009 r=on-line. - Текст : электронный. Environmental health impacts of transport and mobility / SpringerLink (Online service), 2005 r=on-line. - Текст : электронный. Кучерский Р.В. Модели и алгоритмы картографирования среды и планирования движений автономных мобильных роботов для мониторинга лабиринтов : специальность 05.13.01 "Системный анализ,управление и обработка информации (по отраслям)" : автореферат диссертации на соискание ученой степени канд. техн. наук / Р. В. Кучерский, 2014. - 18 с. - Текст : непосредственный. Горбенко А.А. Методы комбинаторной виртуализации для мобильных роботов : специальность 05.13.18 "Математическое моделирование,численные методы и комплексы программ" : автореферат диссертации на соискание ученой степени канд. физ.-мат. наук / А. А. Горбенко, 2014. - 18 с. - Текст : непосредственный. Дикарев А.В. Двухуровневая система стабилизации изображения для мобильных роботизированных комплексов : специальность 05.13.01 "Системный анализ,управление и обработка информации (по отраслям)" : автореферат диссертации на соискание ученой степени канд. техн. наук / А. В. Дикарев, 2014. - 17 с. - Текст : непосредственный. Клочков Б.Н. Неосесимметричные нелинейные колебания вязкоупругого тонкостенного сосуда под действием потока жидкости / Б. Н. Клочков, Е. А. Кузнецова, 1999. - 23 с. - Текст : непосредственный. Интеллектуальное планирование траекторий подвижных объектов в средах с препятствиями / Д. А. Белоглазов, В. Ф. Гузик, Е. Ю. Косенко [и др.] ; Ред. В. Х. Пшихопов, 2014. - 295 с. - Текст : непосредственный. Hallsten L. Psykiskt valbefinnande och arbete tre ar efter en avveckling : материал технической информации / L. Hallsten, 1998. - 111 s. - Текст : непосредственный. Попов А.П. Локомоторная функция и параметры саркомера / А. П. Попов, 2003. - 23 с. - Текст : непосредственный. Давыдов О.И. Сеть Пассфреймов - комбинированная модель операционной среды мобильного робота / О. И. Давыдов, А. К. Платонов, 2015. - 28 с. - Текст : непосредственный. Шмурак М.И. Биомеханическое моделирование естественного и искусственного вскармливания детей раннего возраста : специальность 01.02.08 "Биомеханика" : диссертация на соискание ученой степени канд. физ.-мат. наук / М. И. Шмурак, 2009. - 18 с. - Текст : непосредственный. Гилимьянов Р.Ф. Планирование пути колесного робота по зашумленным измерениям в задаче управления движением вдоль криволинейной траектории / Р. Ф. Гилимьянов, 2010. - 26 с. - Текст : непосредственный. Показать все результаты Заказать
Заказ фрагмента документа ₽

 Приложение
для Android